汽车视觉 Automotive Vision - Behavior Recognition 行为识别
Chapter 8: Behavior Recognition 行为识别 今天我们讨论行为识别这一章节。 这是这一章节的参考文献列表,我们主要涉及隐马尔可夫模型,因此主要参考文献是关于隐马尔可夫模型及其在各种应用中的使用方法的教材。您可以考虑阅读Witten和Frank关于人工智能的书籍,其中包含 …
Chapter 8: Behavior Recognition 行为识别 今天我们讨论行为识别这一章节。 这是这一章节的参考文献列表,我们主要涉及隐马尔可夫模型,因此主要参考文献是关于隐马尔可夫模型及其在各种应用中的使用方法的教材。您可以考虑阅读Witten和Frank关于人工智能的书籍,其中包含 …
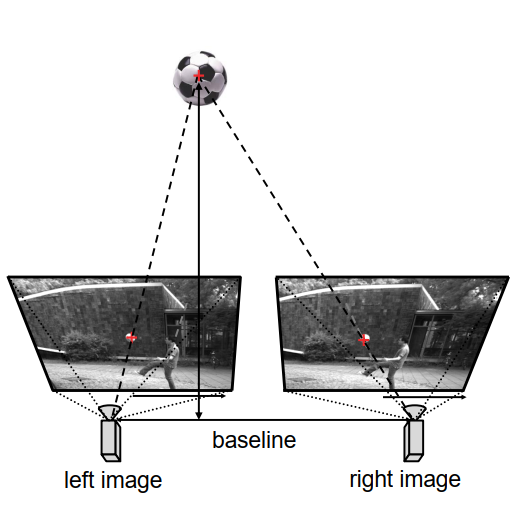
chapter 2 Binocular Vision 双目视觉 欢迎来到《汽车视觉》第二章,今天我们将讨论双目视觉系统,也称为立体视觉。这是一些提供有关双目视觉系统章节的教科书列表。如果你需要超出本讲座范围的背景信息,请参考这些书籍以获取更多信息。让我们通过介绍对极几何概念来开始我们对双目视觉的讨 …
Chapter 4: Optical Flow and Image Based Tracking 光流和基于图像的跟踪 欢迎来到《汽车视觉》讲座中关于光流和基于图像的跟踪的章节。 首先,让我们看一下文献。这里有几篇来自教科书和原创论文的章节,涉及到今天讨论的主题。前三个条目是教科书的一部分,介绍了 …
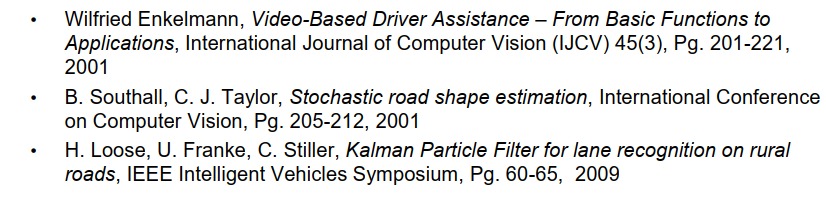
Chapter 7: Road Recognition 道路识别 欢迎回到汽车视觉课程,今天我们将讨论第七章,即从相机图像识别道路。 以下是与本章工作相关的参考文献列表。第一篇论文是关于基于视频识别车道标记和估计车道几何形状的较早的工作。第二篇论文也涉及相同的主题,来自同一时期。第三篇论文是 …
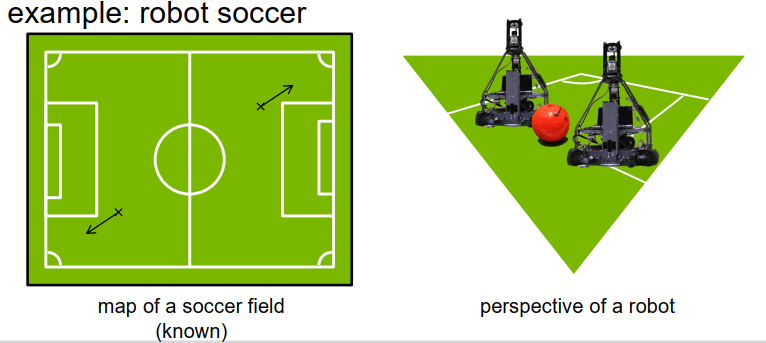
Chapter 6: Self-Localization and Mapping 欢迎回到汽车视觉的第六章,我们将讨论以相机为基础的自我定位和映射的主题。 自我定位和映射的主题是机器人技术和制图和地理信息学领域进行大量研究的领域。例如,在Tune Burger和Fox的《概率机器人》一书中,第七到 …
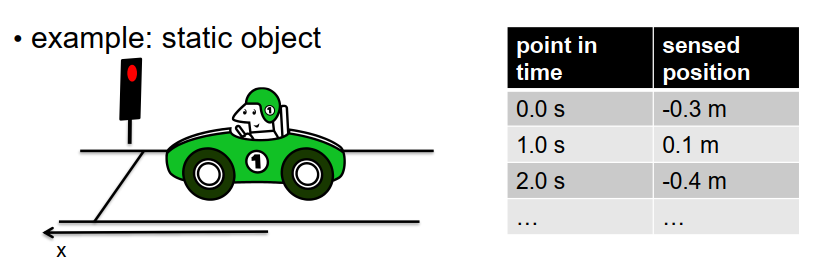
Chapter 5 Tracking Moving Objects 追踪移动物体 欢迎来到《汽车视觉》课程中关于跟踪运动物体的第五章。在本章中,我们将讨论如何利用相机、激光雷达传感器或其他环境传感器来估计场景中物体的运动。与像素级方法不同,我们将把注意力转移到物体级别上。这意味着我们假设环境中的物 …